10 月 26 日,IROS 2026 的展台上,一台 1.35 米高的人形机器人被观众又踢又推,还站着;被推倒之后,它自己爬了起来。
这段视频很好看,但它证明不了任何生意。
真正决定这类公司能不能活下来的,不是「能不能站起来」,是「连续走 50 公里之后,第 2300 次姿态循环时,膝盖还准不准」。这件事没有视频可拍,只有测试报告。
10 月 26 日,上海萝博派对(RoboParty)发布全栈开源人形机器人 RP1。媒体标题基本都落在「图纸、电路、训练代码全开源」上。我把它的 GitHub 组织翻了一遍,觉得真正值得写的是另一个仓库——RP1_test,整机测试方案。
这家公司开源的,是「怎么把机器人跑坏」。
一、先看它到底开了什么
先把「全栈」这个词拆开,不然它就是一句广告语。
我把组织下的仓库数了一遍:截至 10 月 28 日,GitHub 组织 Roboparty 下共有 71 个公开仓库,主仓 RP1 965 星、150 个 fork,10 月 1 日建仓、10 月 27 日还在推送。前作 roboto_origin 2,771 星。
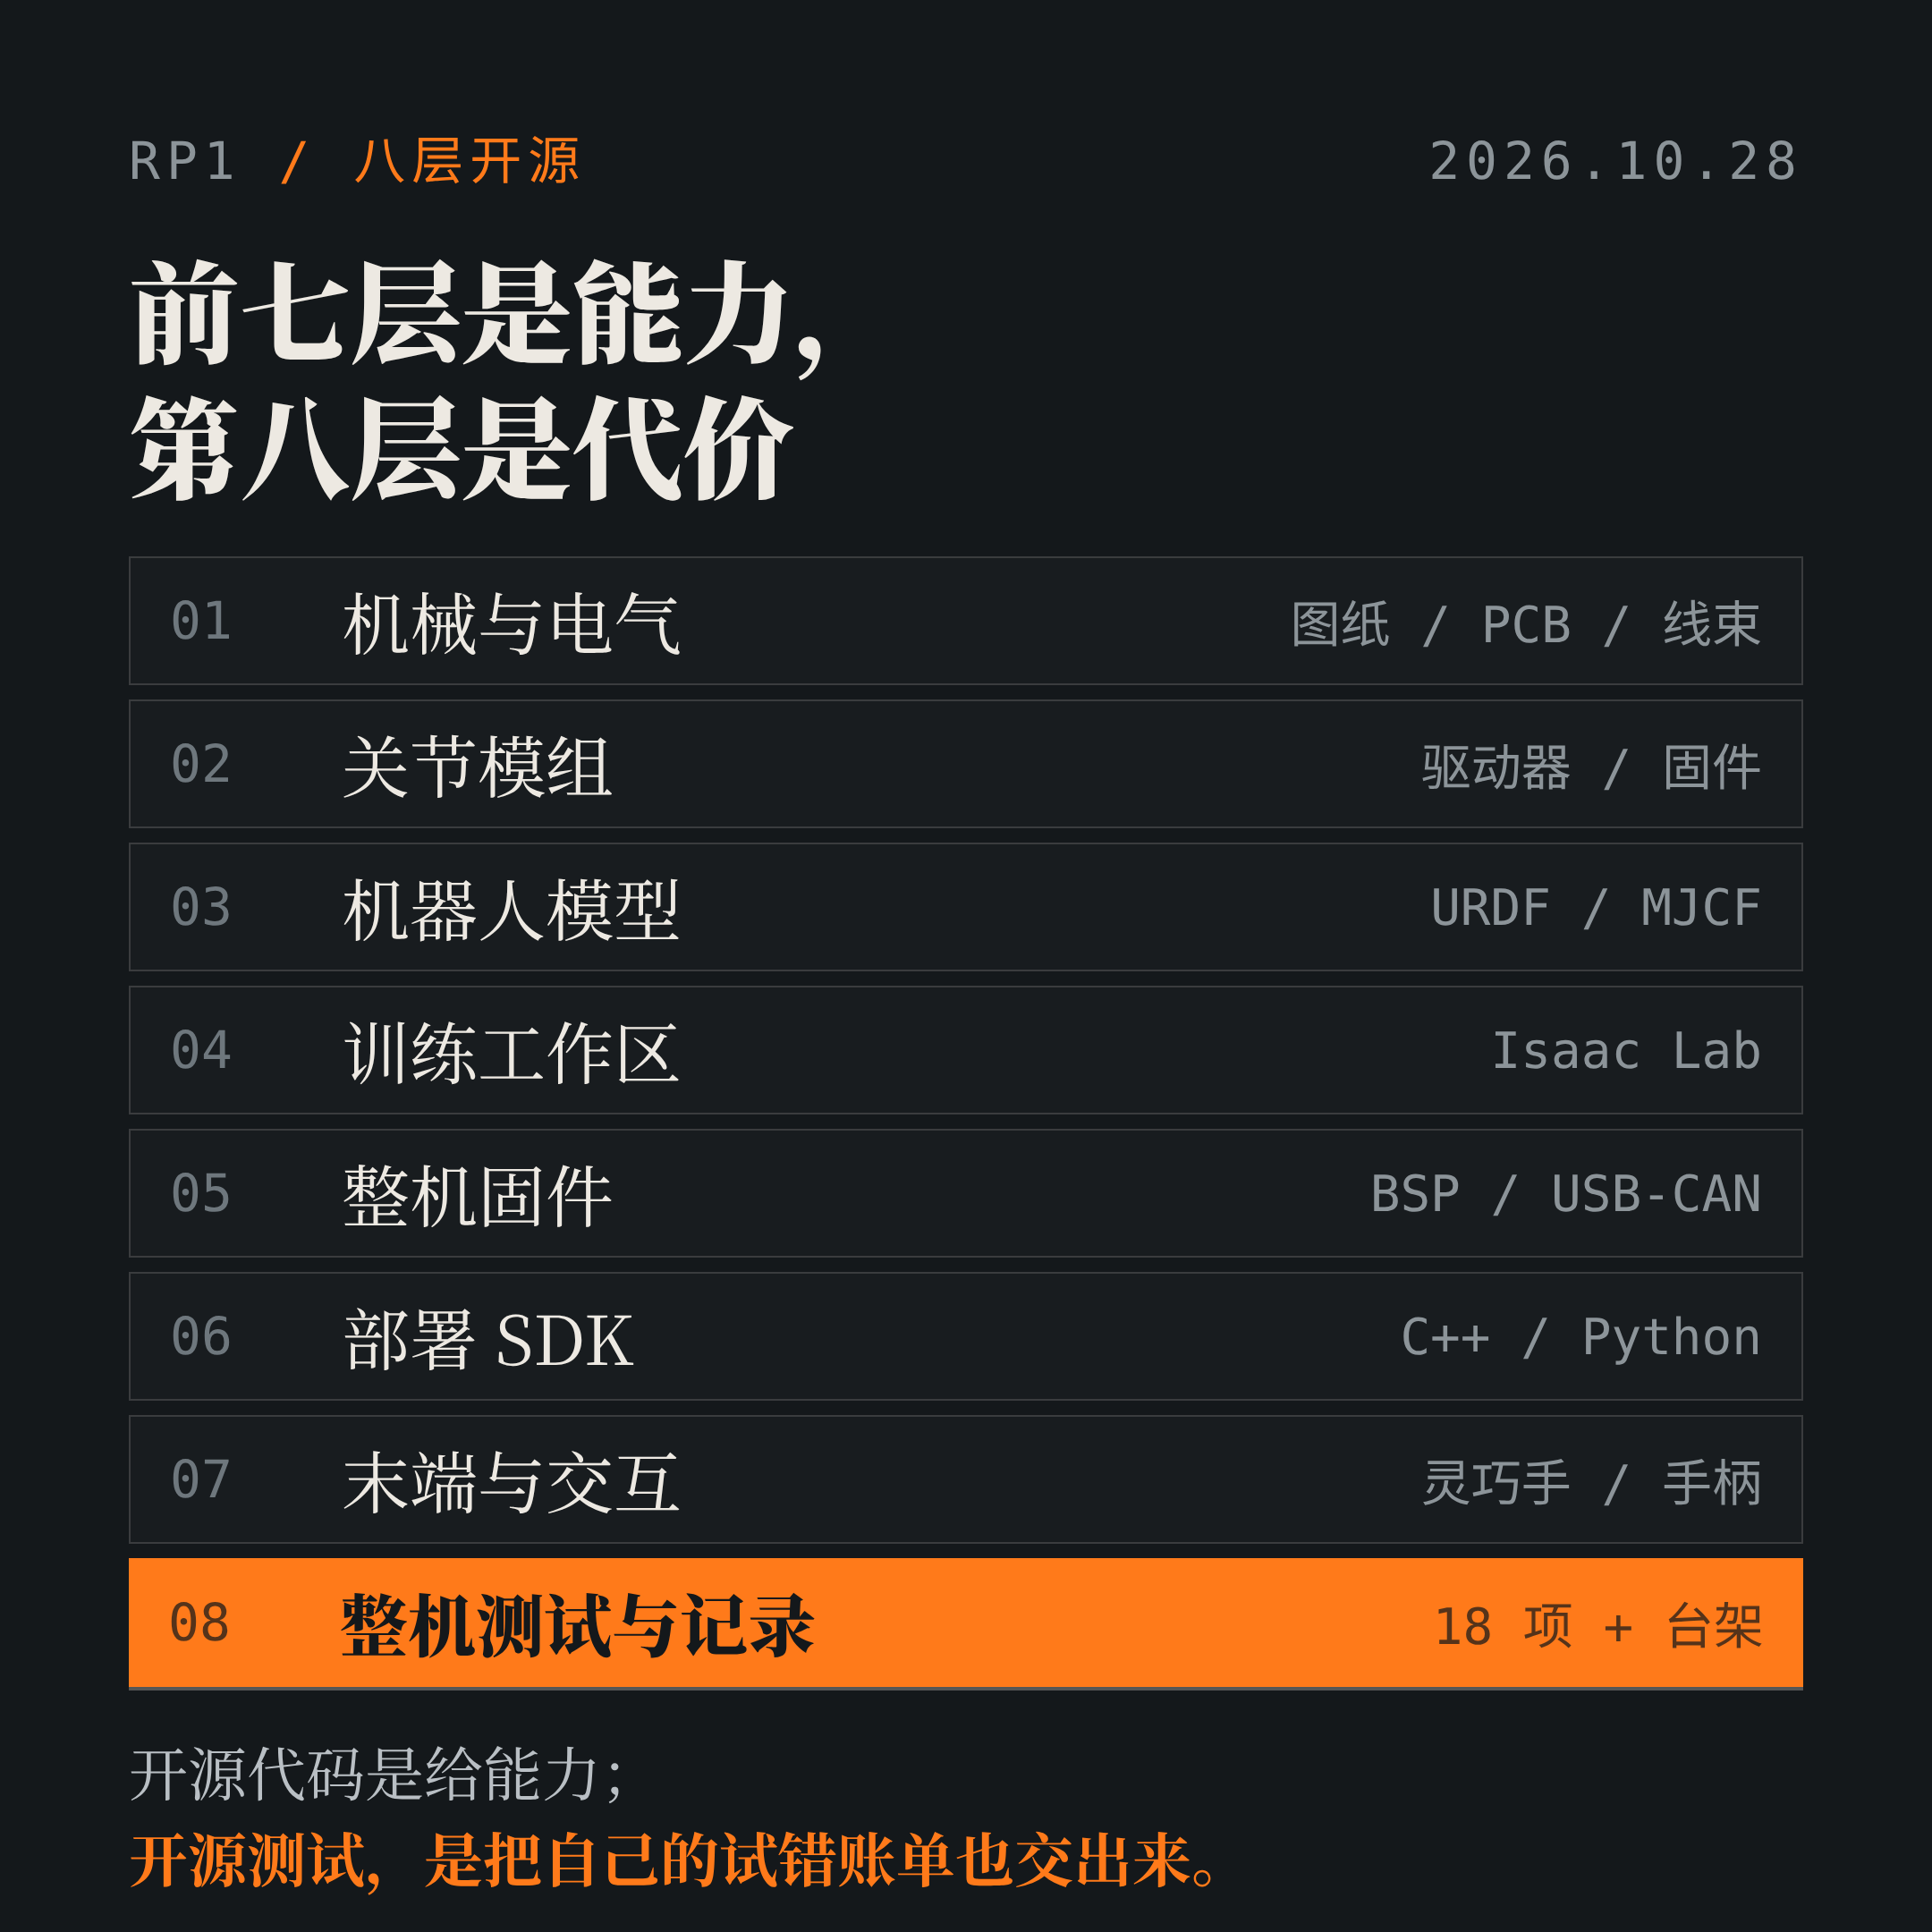
按层拆,大概是这么八层:
| 层 | 仓库 | 里面是什么 |
|---|---|---|
| 机械/电气 | rp1_hardware | 机械源文件、电气拓扑、原理图、PCB、Gerber、线束、热管理、装配 SOP |
| 关节 | ROMOMO | 自研关节模组:驱动器原理图、PCB、固件、上位机、测试报告 |
| 模型 | RP1_description | URDF / MJCF、三维网格、机器人与灵巧手配置 |
| 训练 | roboparty_train | 基于 Isaac Lab 的训练工作区:AMP、BeyondMimic、Parkour、RSL-RL |
| 固件 | RP1_firmware | Linux BSP、USB-CAN、底层 SDK |
| 部署 | roboparty_deploy | imu / motor / inference / camera 的 C++ 与 Python SDK |
| 末端 | RP Hand / roboparty_joystick | 灵巧手资料与 SDK、手柄与 App |
| 整机测试 | RP1_test | 18 项整机测试方法 + 台架 + 上位机 + 记录表 |
前七层,行业里已经有人在做,虽然不全,但不稀奇。第八层是这次真正的新东西。
以前说「开源机器人」,边界通常停在设计、训练、部署:给你图纸,给你代码,你自己想办法验证。RP1 把边界往前推了一格——连验证方法、记录字段、以及哪些参数还没定,一起给你。
二、为什么「测试方案」比代码更难开源
代码开源是给能力,测试方案开源是给代价。
一个团队要把人形机器人做到能交付,花的钱里有一大块不是研发,是试错:哪个关节连续跑 9 小时会热、电池在 40℃ 高温箱里带电跑 2 小时会不会降额、低温 -10℃ 第五次启动能不能起来、运输振动之后线束会不会松。这些问题的答案不是想出来的,是烧出来的。
一家公司愿意把这些公开,等于把自己交过的学费摊在桌上。
但它难的地方不在技术,在心理。测试方案里一定有一堆「我们还没定」的地方——判据没批、样本量没定、某个阈值还在讨论。绝大多数团队宁可等全部定完再发,或者干脆不发,因为公开不确定等于承认自己不确定。
RP1_test 的选择相反:把不确定的部分单独列成一页,标题就叫「执行前参数清单」。
三、18 项测试,覆盖八个方向
我把 test-cases/README.md 的索引逐条读完了,18 项方法草案,编号 001~014、016、017、020、021,跳号是故意的——文档里写明「用例 ID 保持稳定,编号不连续」,新用例只追加不改号。
| 方向 | 代表用例 | 考察什么 |
|---|---|---|
| 持续运行 | 站立老化 / 行走老化 | 长时间空跑时,热、磨损、连接件先坏在哪 |
| 温湿环境 | 高温运行 / 低温启动 / 温循 / 湿热 | 温度边界上还能不能带电工作、还能不能起来 |
| 存储恢复 | 高温存储 / 低温存储 | 出库、过夏过冬之后,性能有没有掉 |
| 机械应力 | 振动 / 冲击 / 倾倒 | 物流和被人推倒之后,结构、线束还稳不稳 |
| 保护与恢复 | 热保护降额 / 双电池热插拔 / 电源循环 | 出事时能不能安全停、能不能带电换电池 |
| 带载任务 | 负载行走 | 背着东西走同样的里程,姿态还准不准 |
| 动态任务 | 动态运动与跑步 | 跑起来之后,热和关节的余量还剩多少 |
| 操作任务 | 抓取搬运 | 连续作业,成功率会不会随时间往下掉 |
具体条件写在用例里:站立老化是 3 小时一个周期、跑 3 个周期(有效站立 9 小时);行走老化要在 50 公里里累计不少于 300 次姿态循环;低温启动在 -10℃ 下连续启动 5 次、最后一次还要运行 60 分钟;整机冲击按半正弦 150 m/s²、11 毫秒,打 18 次;湿热是 25~40℃、相对湿度 93% 以上、连续 48 小时;高低温存储各 16 小时。负载行走更难一档:50 公里里要做 300 次转向,外加 100 次附加姿态动作。
这张表最有意思的地方,是它的顺序逻辑。文档开头写了一句方法论:
先通过站立和行走老化暴露热、磨损与连接问题,再叠加负载、环境和典型任务。
翻译成人话:先让它空跑跑到坏,再让它干活。
因为空跑时坏了,你能确定是机械或热的问题;一旦叠加了负载和环境,故障原因就分不清了。这是可靠性工程的常识,但常识写在别人的文档里,才值钱——排测试顺序的经验,是失败次数换来的。
四、最罕见的一页:把「待确认」写进开源仓库
test-cases/open-items.md 是我看完最想推荐的一页。它列的是「执行前必须由测试负责人确定」的东西,摘几条:
- 各用例的方法版本或 Git 提交、参数依据的文件/标准版本与条款;
- 002、016:按 013 进入安全姿态后换电,续接任务怎么记;
- 008:电池 45 ℃ 独立存储的时长是多少,「不得把机身 16 h 自动套给电池」;
- 010:共振定频 10/30/90 min 怎么选,包装 90 min 的三轴怎么分配;
- 013、014:任务谱、目标寿命、覆盖/加速系数、母线波动允许值。
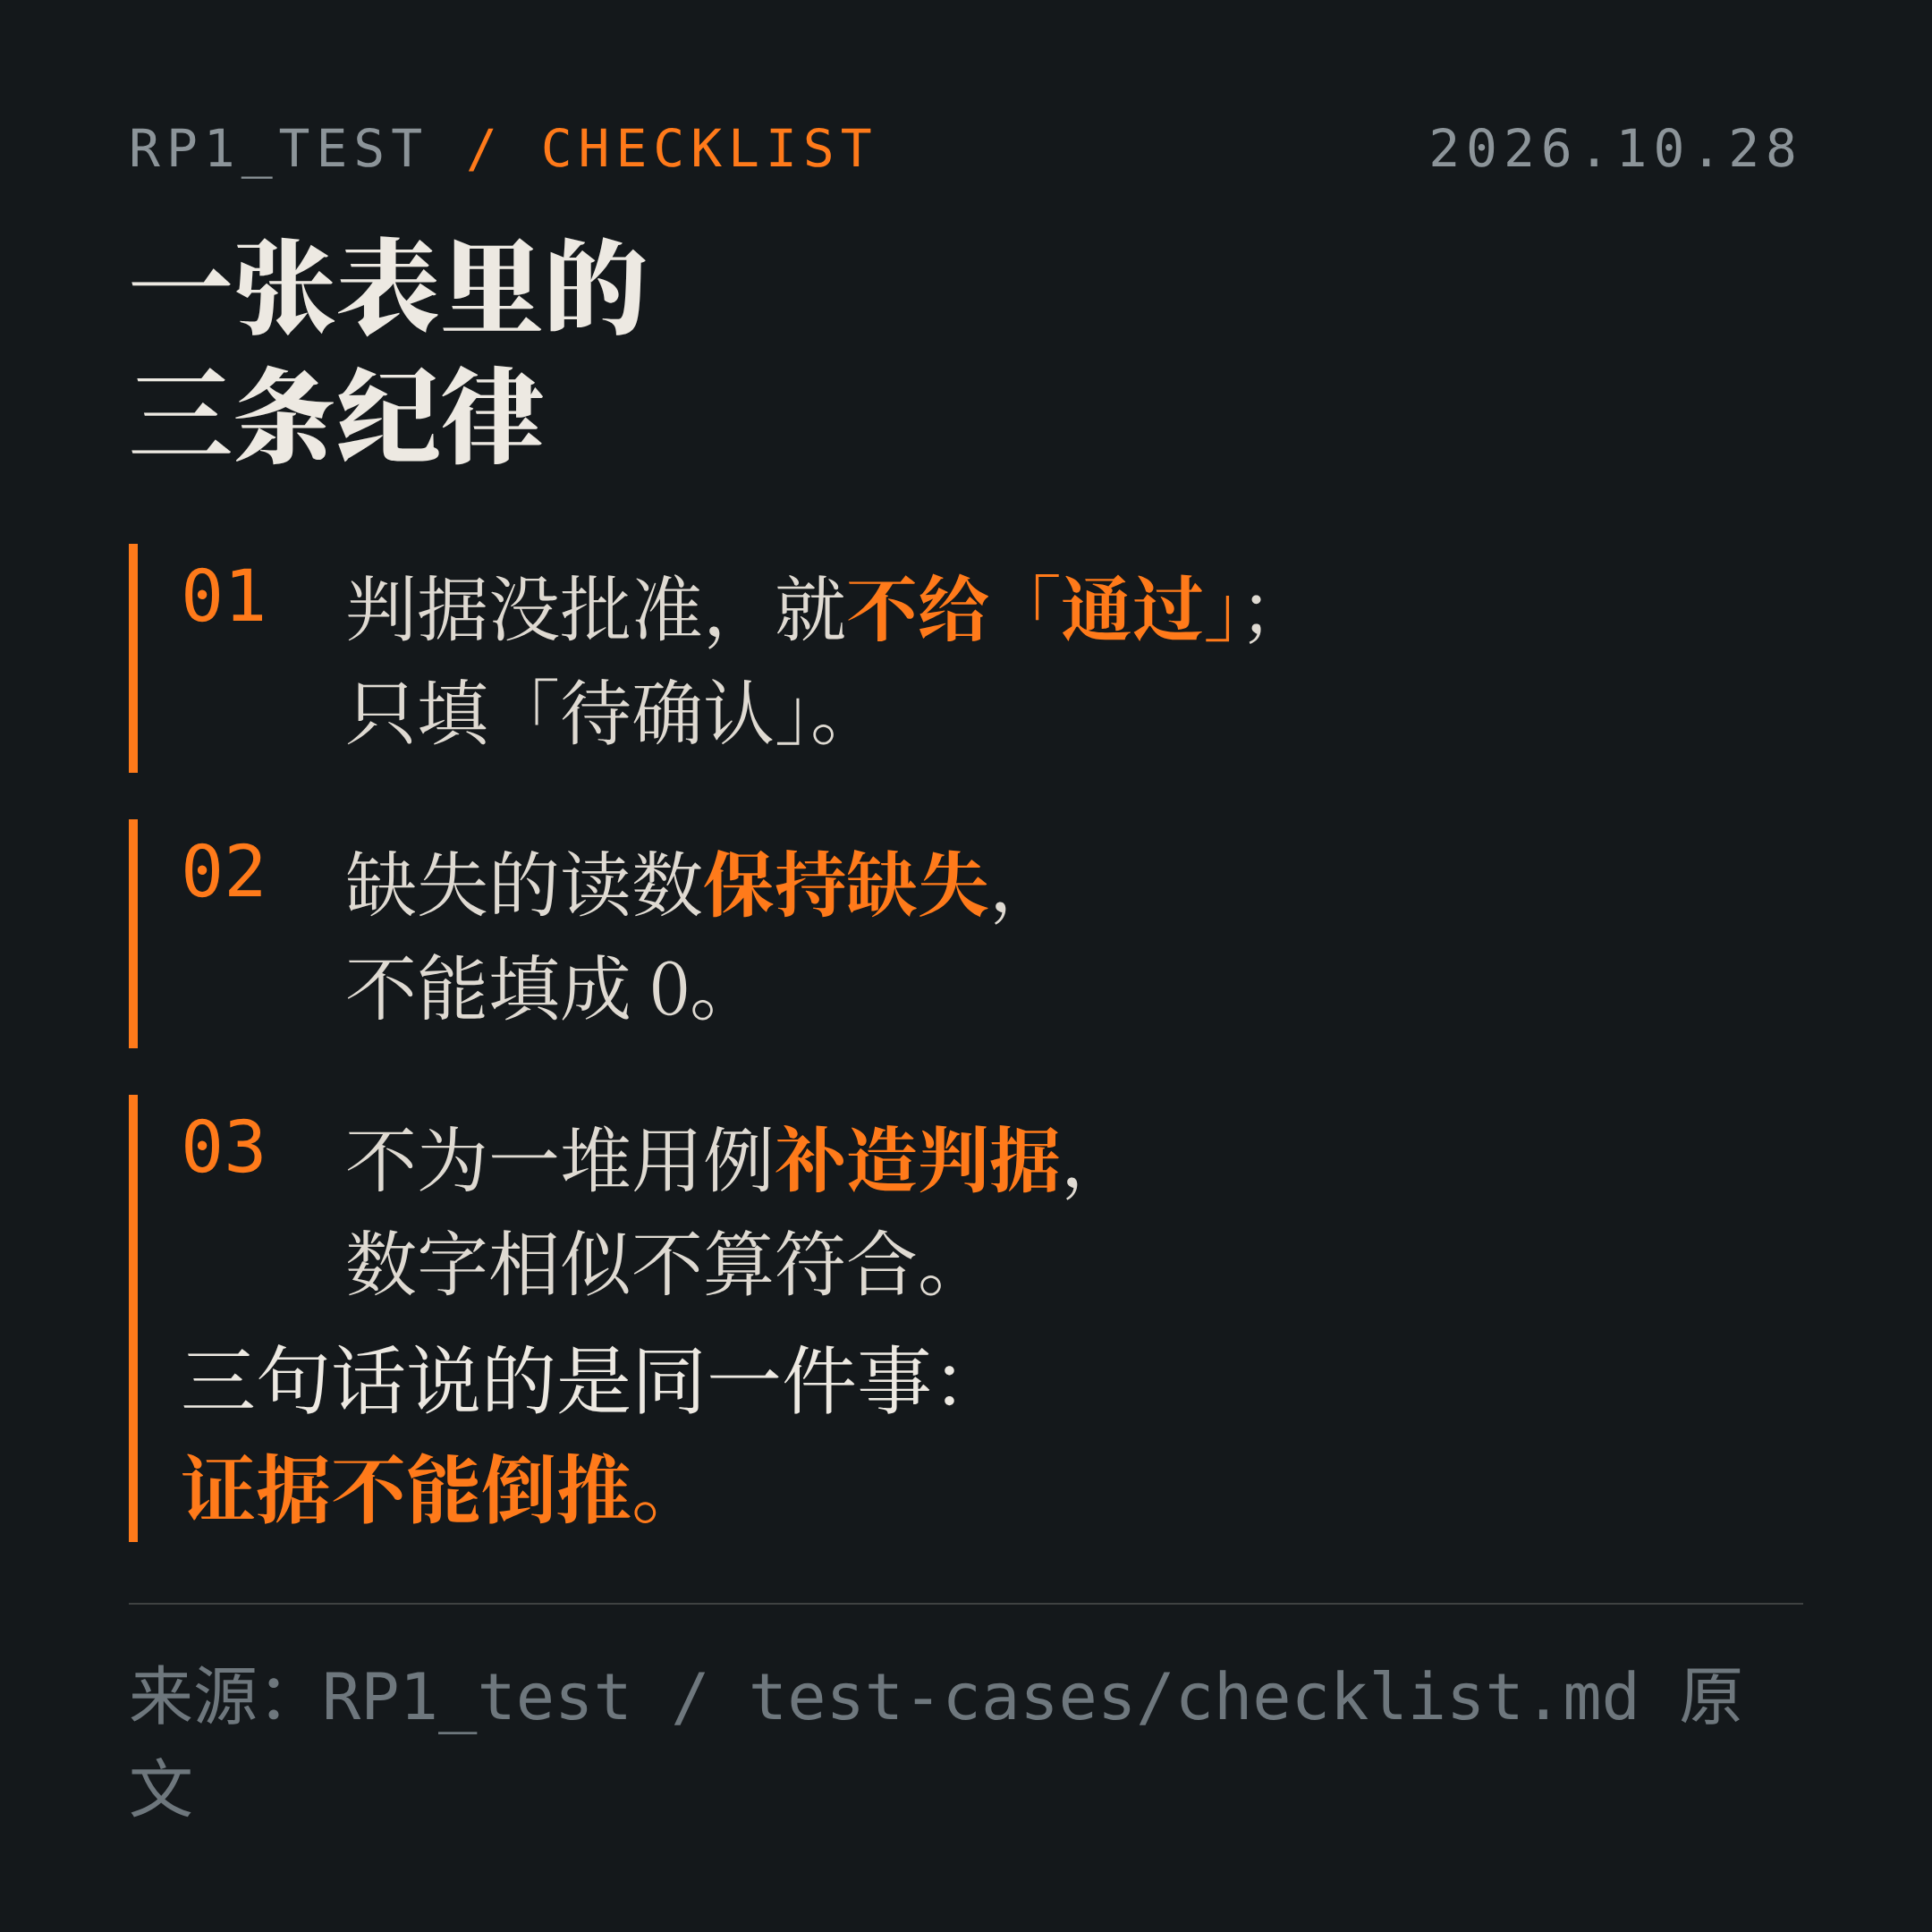
配套的 checklist.md 更狠,直接写了三条纪律:
F0~F3 的具体分级、测法及阈值尚待项目负责人批准。下表提供记录字段和测量说明,不为现有用例补造批准判据。
等级、判据或必要测法未确定时,结论填写「待确认」,不据此给出通过结果。
缺失读数保持缺失,不能填为 0。
这三句话,比 18 项测试本身更重要。
它们说的是同一件事:证据不能倒推。 没有批准判据,就不能给「通过」;没有读数,就不能写 0;相似的数字不能当符合标准的证明。这是实验室里最基本、也最容易被跳过的东西——因为跳过它,报告会好看很多。
一个人形机器人公司把「报告可以不好看」这个前提写进公开仓库,这在我看来比 965 个星更能说明它想干什么。
五、参数很漂亮,但要看清三个缺口
机器本身的数据确实不弱。开源版 24 主动自由度、1.35 米、约 39 公斤,RK3588 主控;Pro 版 30 自由度(含 2 自由度头部、每臂 7 自由度),RK3588 + Orin NX。跑步 ≤4 m/s、爬坡 30°、台阶 50 mm、负载 3 kg;10 Ah 电池、3 小时续航、1.5 小时充电,双电池热插拔。自研关节 RMM10062-2E 额定 44 N·m、峰值 160 N·m。
但有三件事,报道里通常不写,我觉得读者更该知道。
第一,训练框架有一个诚实的缺口。 他们自家的 UFO 无监督强化学习框架(基于 mjlab,338 星)官方明示:RP1 的 TeCH 策略尚未在真机测试;已在真机验证的是 Unitree G1 的 FB 策略。也就是说,训练代码是通的,但「RP1 + 最新策略」这一段还在路上。
第二,许可分层,商用要看清。 硬件设计走 CERN-OHL-W-2.0,软件大多 GPL-3.0,ROMOMO 文档 CC-BY-4.0。这些都不是「随便商用」。想拿它做产品,法务要过一遍。
第三,也是最关键的:目前还没有第三方复刻记录。 主仓 10 月 1 日建仓,10 月 26 日发布,到现在两周多。仓库有内容(RP1_test 就有 690 多 MB,docs / hardware / software / test-cases 四个目录都在,18 个用例文件齐全),但「有内容」和「别人照着能复刻出来」是两件事。
六、怎么判断一份「全栈开源」是真是假
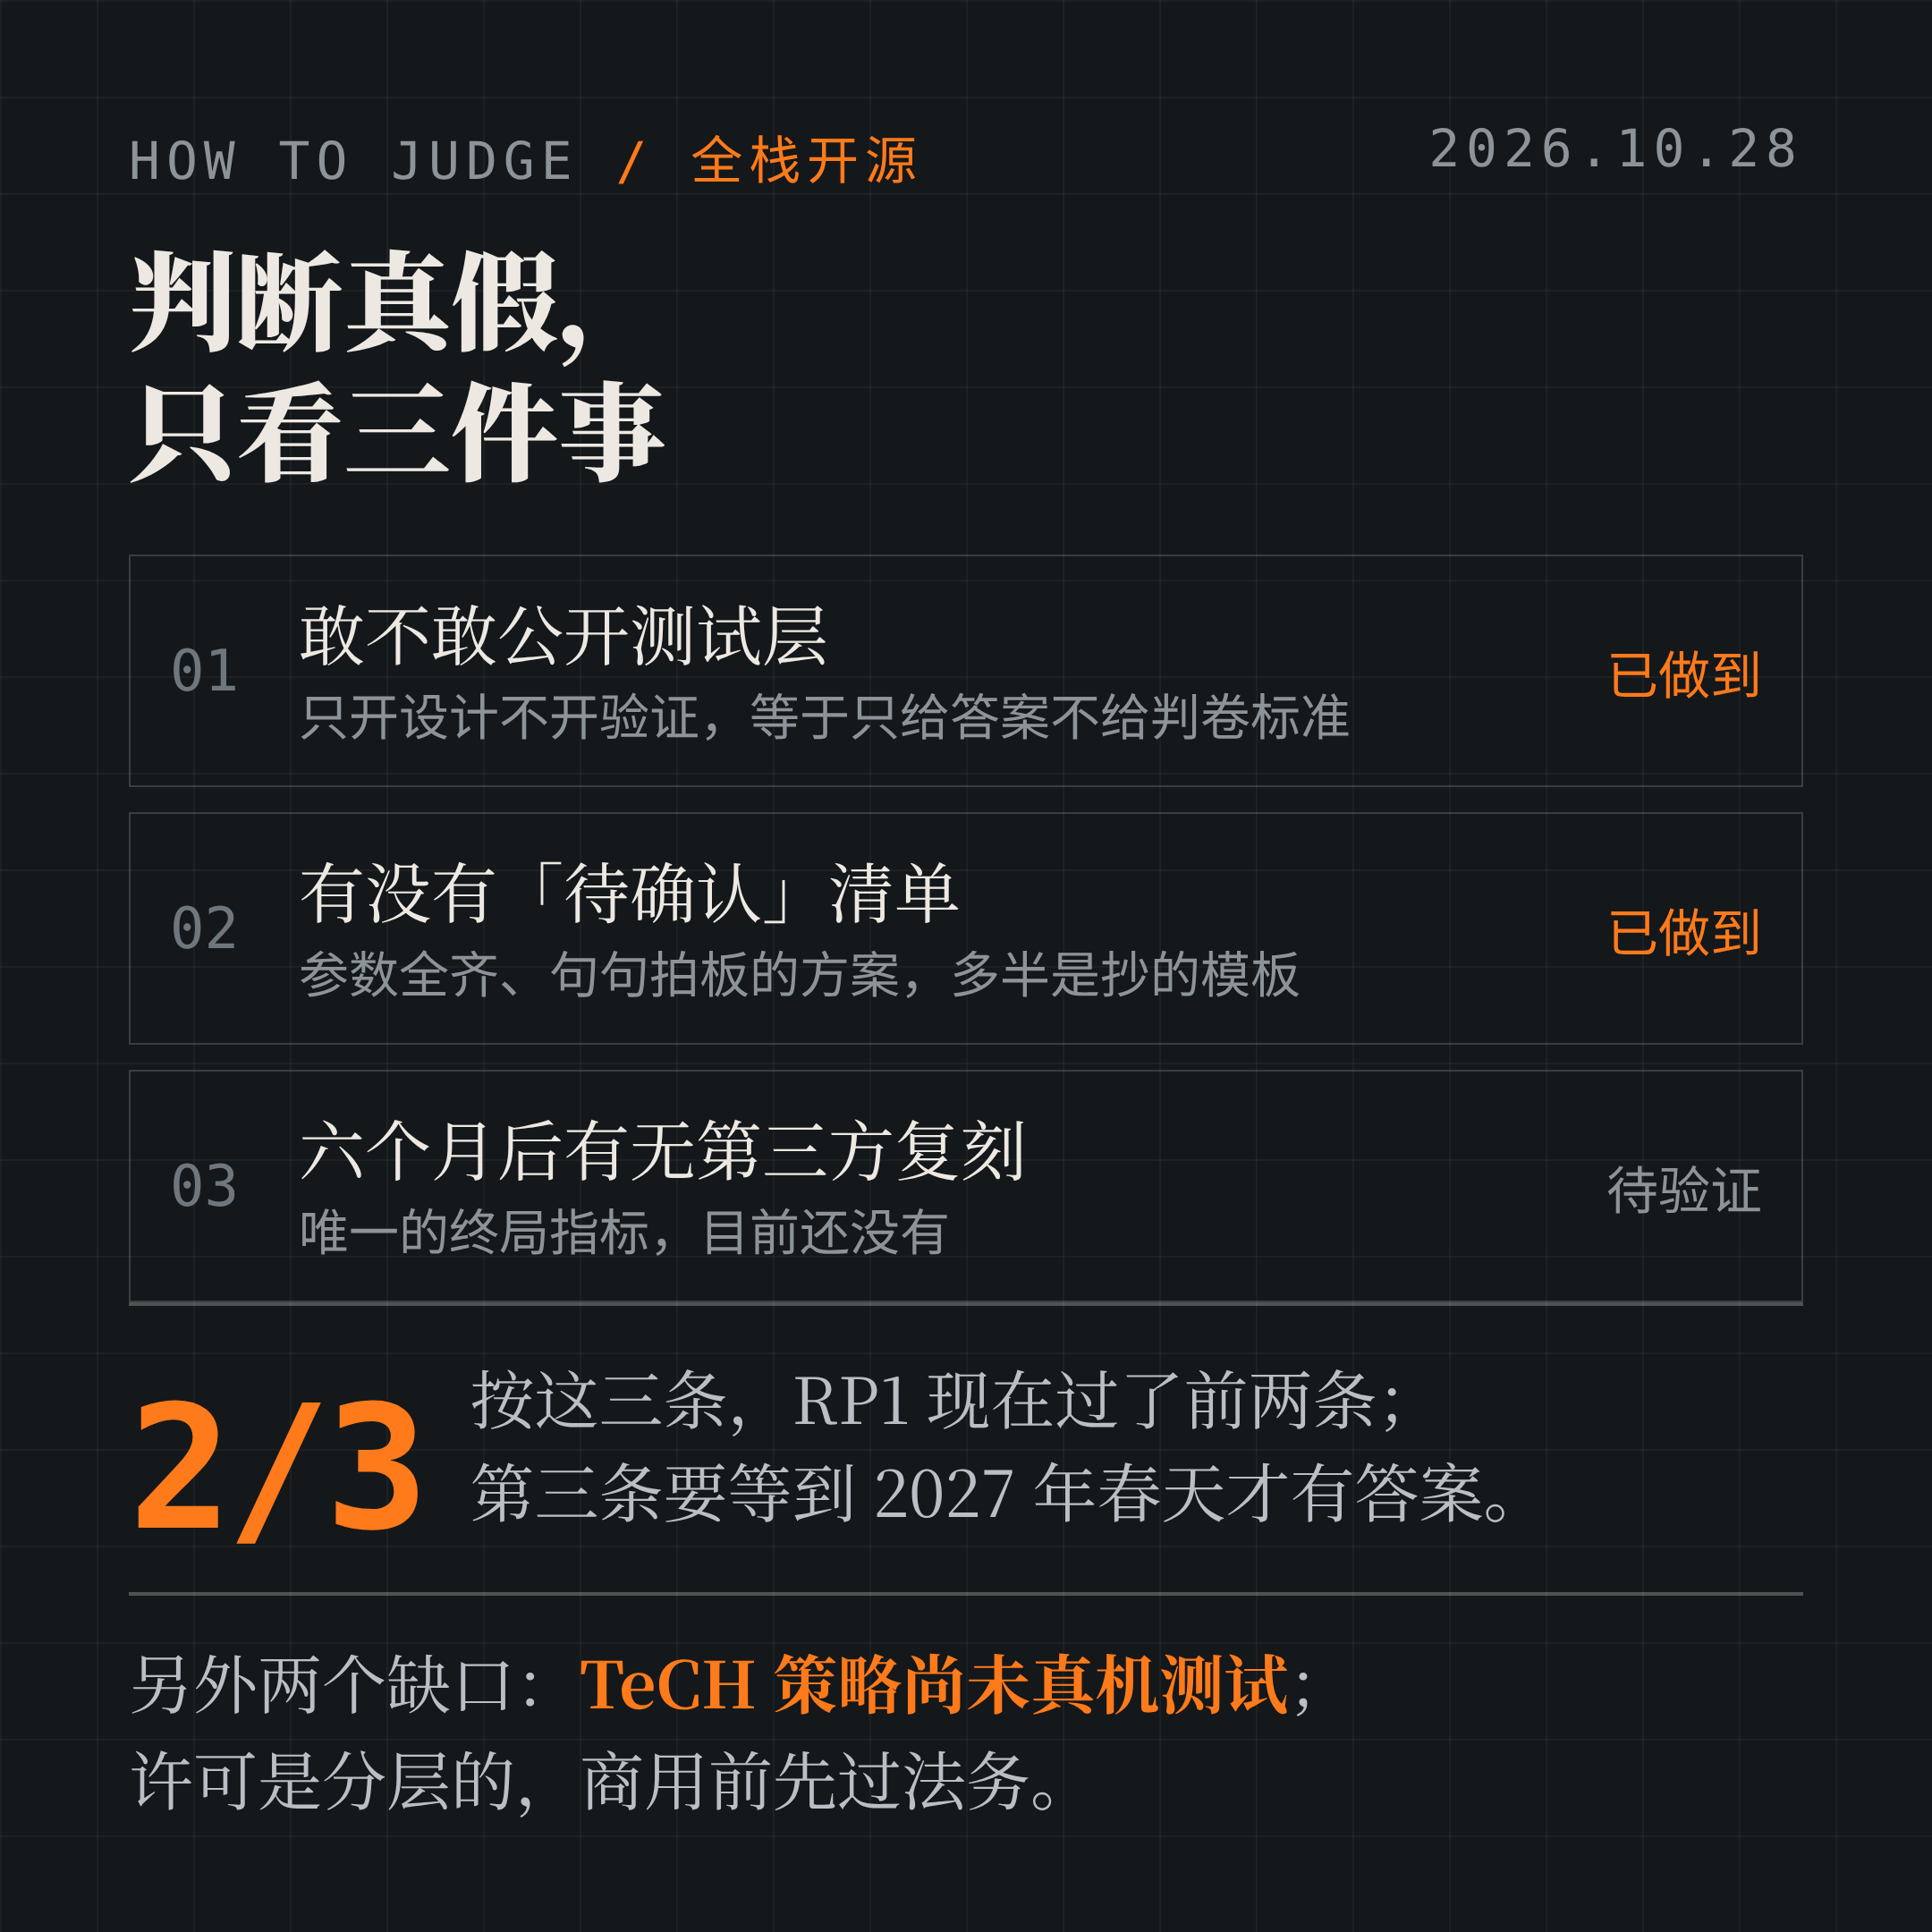
看完这个项目,我把判断标准收成了三条,以后再看到类似宣传可以直接套:
一、看它敢不敢公开测试层。 只开设计不开验证,等于只给答案不给判卷标准。
二、看它有没有「待确认」清单。 一份全部参数都齐全、每个阈值都拍板的测试方案,要么是抄的标准模板,要么是事后补的。真实的工程文档一定有空白。
三、看六个月后有没有第三方复刻记录。 这是唯一的终局指标。开源的成本在发布那天,收益在别人真的用起来那天。
按这三条,RP1 现在过了第一、第二条,第三条要等到 2027 年春天。
七、它到底在卖什么
最后说商业。这类「全栈开源」很少是纯情怀。
产品页上摆着三个版本:开源版、教育解决方案版(含课程、易损件包和长售后)、高级定制版。另有「RP1 内测共创计划」:提交 issue,官方按质量完善,参与者拿内测共创价,可升级下一代。
路径很清楚:用开源换开发者,用开发者换生态位,用教育版和定制版收钱。
这条路不新,但人形机器人这个品类里还没人走通。走通的关键不在开源得多全,在于有没有一批人真的拿它做出东西——而这件事,正好可以由测试方案来判断:一份能让第三方照着做的测试清单,是复刻的门槛,也是复刻的邀请函。
展台上被踢一脚不倒,是给观众看的。文档里那句「判据未确定时填待确认」,是给同行看的。
后者更难,也更值钱。
资料来源:GitHubDaily 2026-10-27 报道;RoboParty 官方仓库 Roboparty/RP1、RP1_test、UFO 及官方产品页(2026-10-28 一手核对,仓库/星数/用例清单均以当日 GitHub API 返回为准)。测试参数为 RP1 参考工况,实施前须按设备与任务目标确认。