免登录白嫖英伟达 2500+ 仿真资产:hf-mirror 直连 + Blender 打开实测
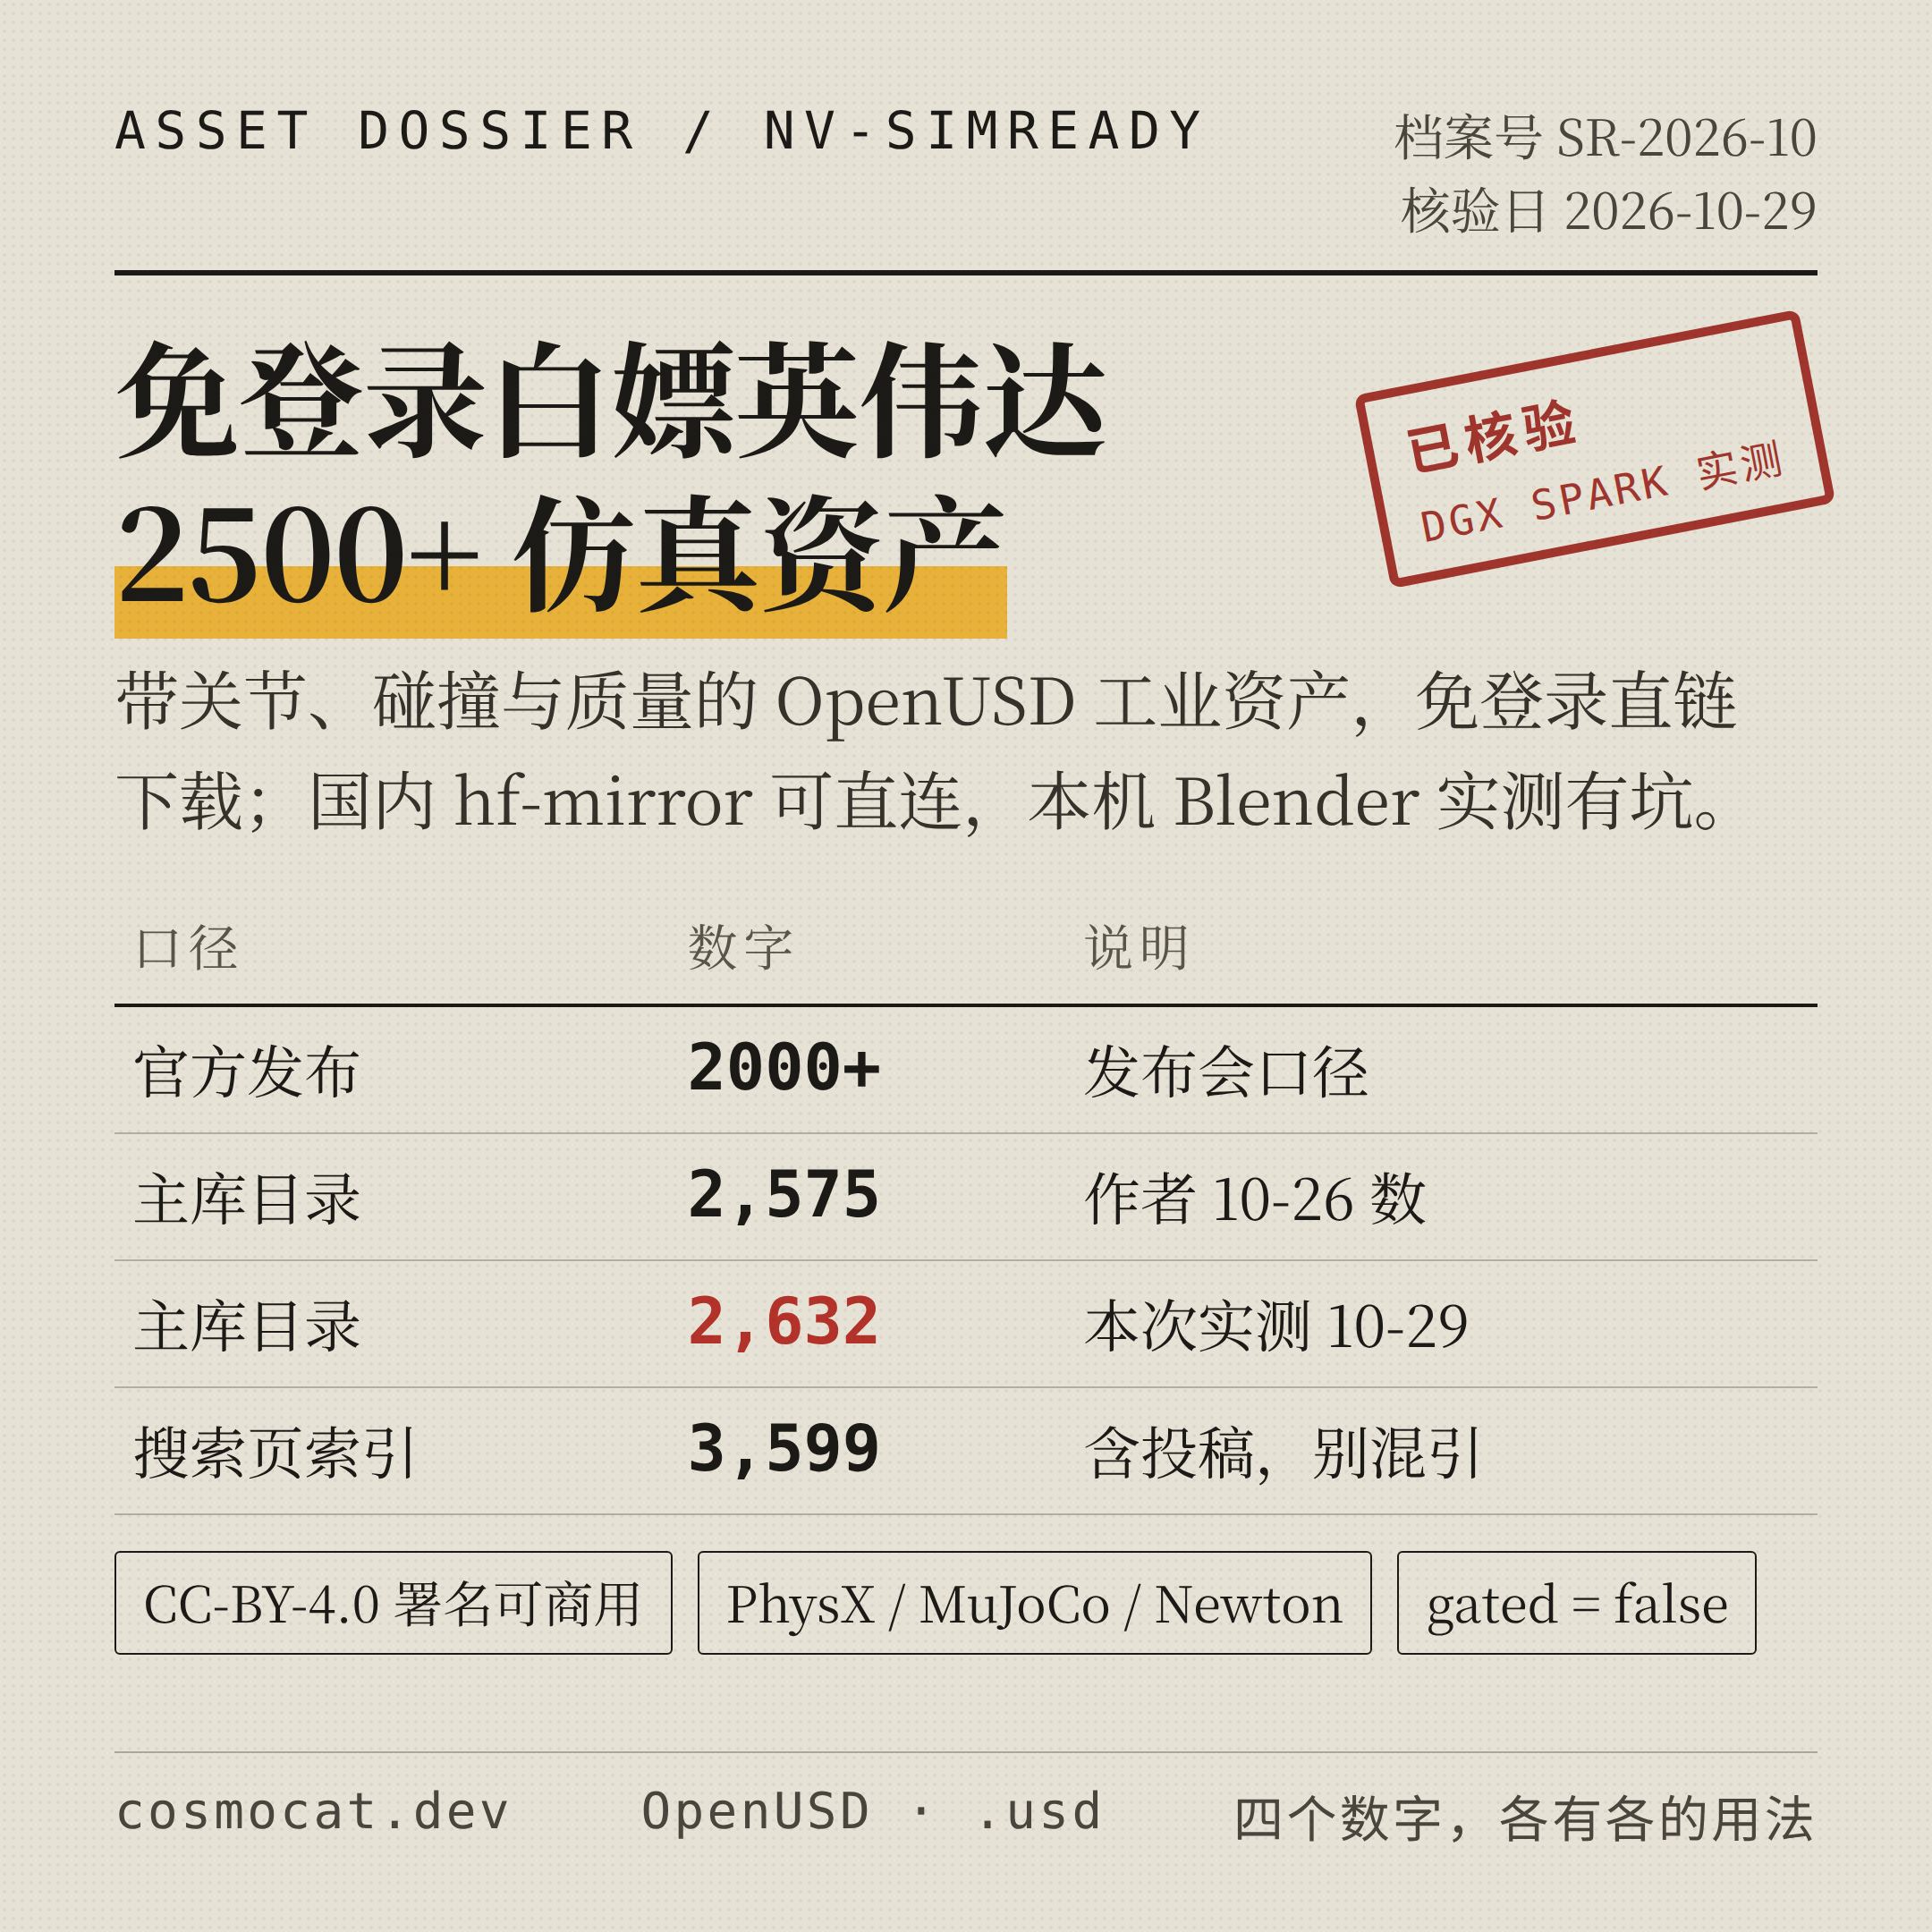
先说结论:这是一个真正免费、免登录、能直接下的工业级 3D 资产库。资产不是空壳模型,而是带关节、碰撞体、质量和三套物理载荷的 OpenUSD 文件,做机器人仿真、数字孪生或三维素材都能直接用。成本不在「拿到」,在「筛」——体积大、许可散落、口径容易混。
这篇文章做了三件原文没做的事:把四个数字的口径拆开、实测了国内镜像能不能直连、以及在本机把「下载 → 导入」整条链路跑了一遍,结果断在最后一步。
一、这个库到底是什么
NVIDIA 在 10 月 21 日发布了 SimReady Central Library:一批「仿真就绪」的 OpenUSD 资产,覆盖工业设备、机器人、医疗、家居、照明等场景。
「仿真就绪」是它和普通 3D 素材库最大的区别:
- 几何之外还有物理:每个资产自带刚体、碰撞体、关节和质量参数,手术机器人那种有 17 个活动部件的东西,关节层级是配好的;
- 三套物理载荷:PhysX、MuJoCo、Newton 各一份,做机器人仿真不用自己重配;
- OmniPBR 材质 + 4K 贴图:渲染出来不是灰模;
- 许可清晰:主库是 CC-BY-4.0,署名即可商用。
主库地址是 HuggingFace 上的 nvidia/simready-assets,另有搜索页 nvidia-simready-central.hf.space 支持自然语言检索。
二、四个数字,各有各的用法
这类资源最容易踩的坑,是把不同口径的数字混着引用。实测下来一共有四个:
| 口径 | 数字 | 说明 |
|---|---|---|
| 官方发布 | 2000+ | 发布会口径,最保守 |
| 主库顶层目录 | 2,575 | 原作者 10-26 数出来的 |
| 主库顶层目录 | 2,632 | 我在 10-29 实测,三天涨了 57 |
| 搜索页索引 | 3,599 | 含投稿,不等于主库资产数 |
写文章、做汇报时,说「2500+ 个」最稳;要精确就写「主库 2600 多个目录」;别拿 3,599 当资产总数,那个数字里混了投稿内容。
三、一个资产里有什么
随便打开一个资产目录,结构是这样的:
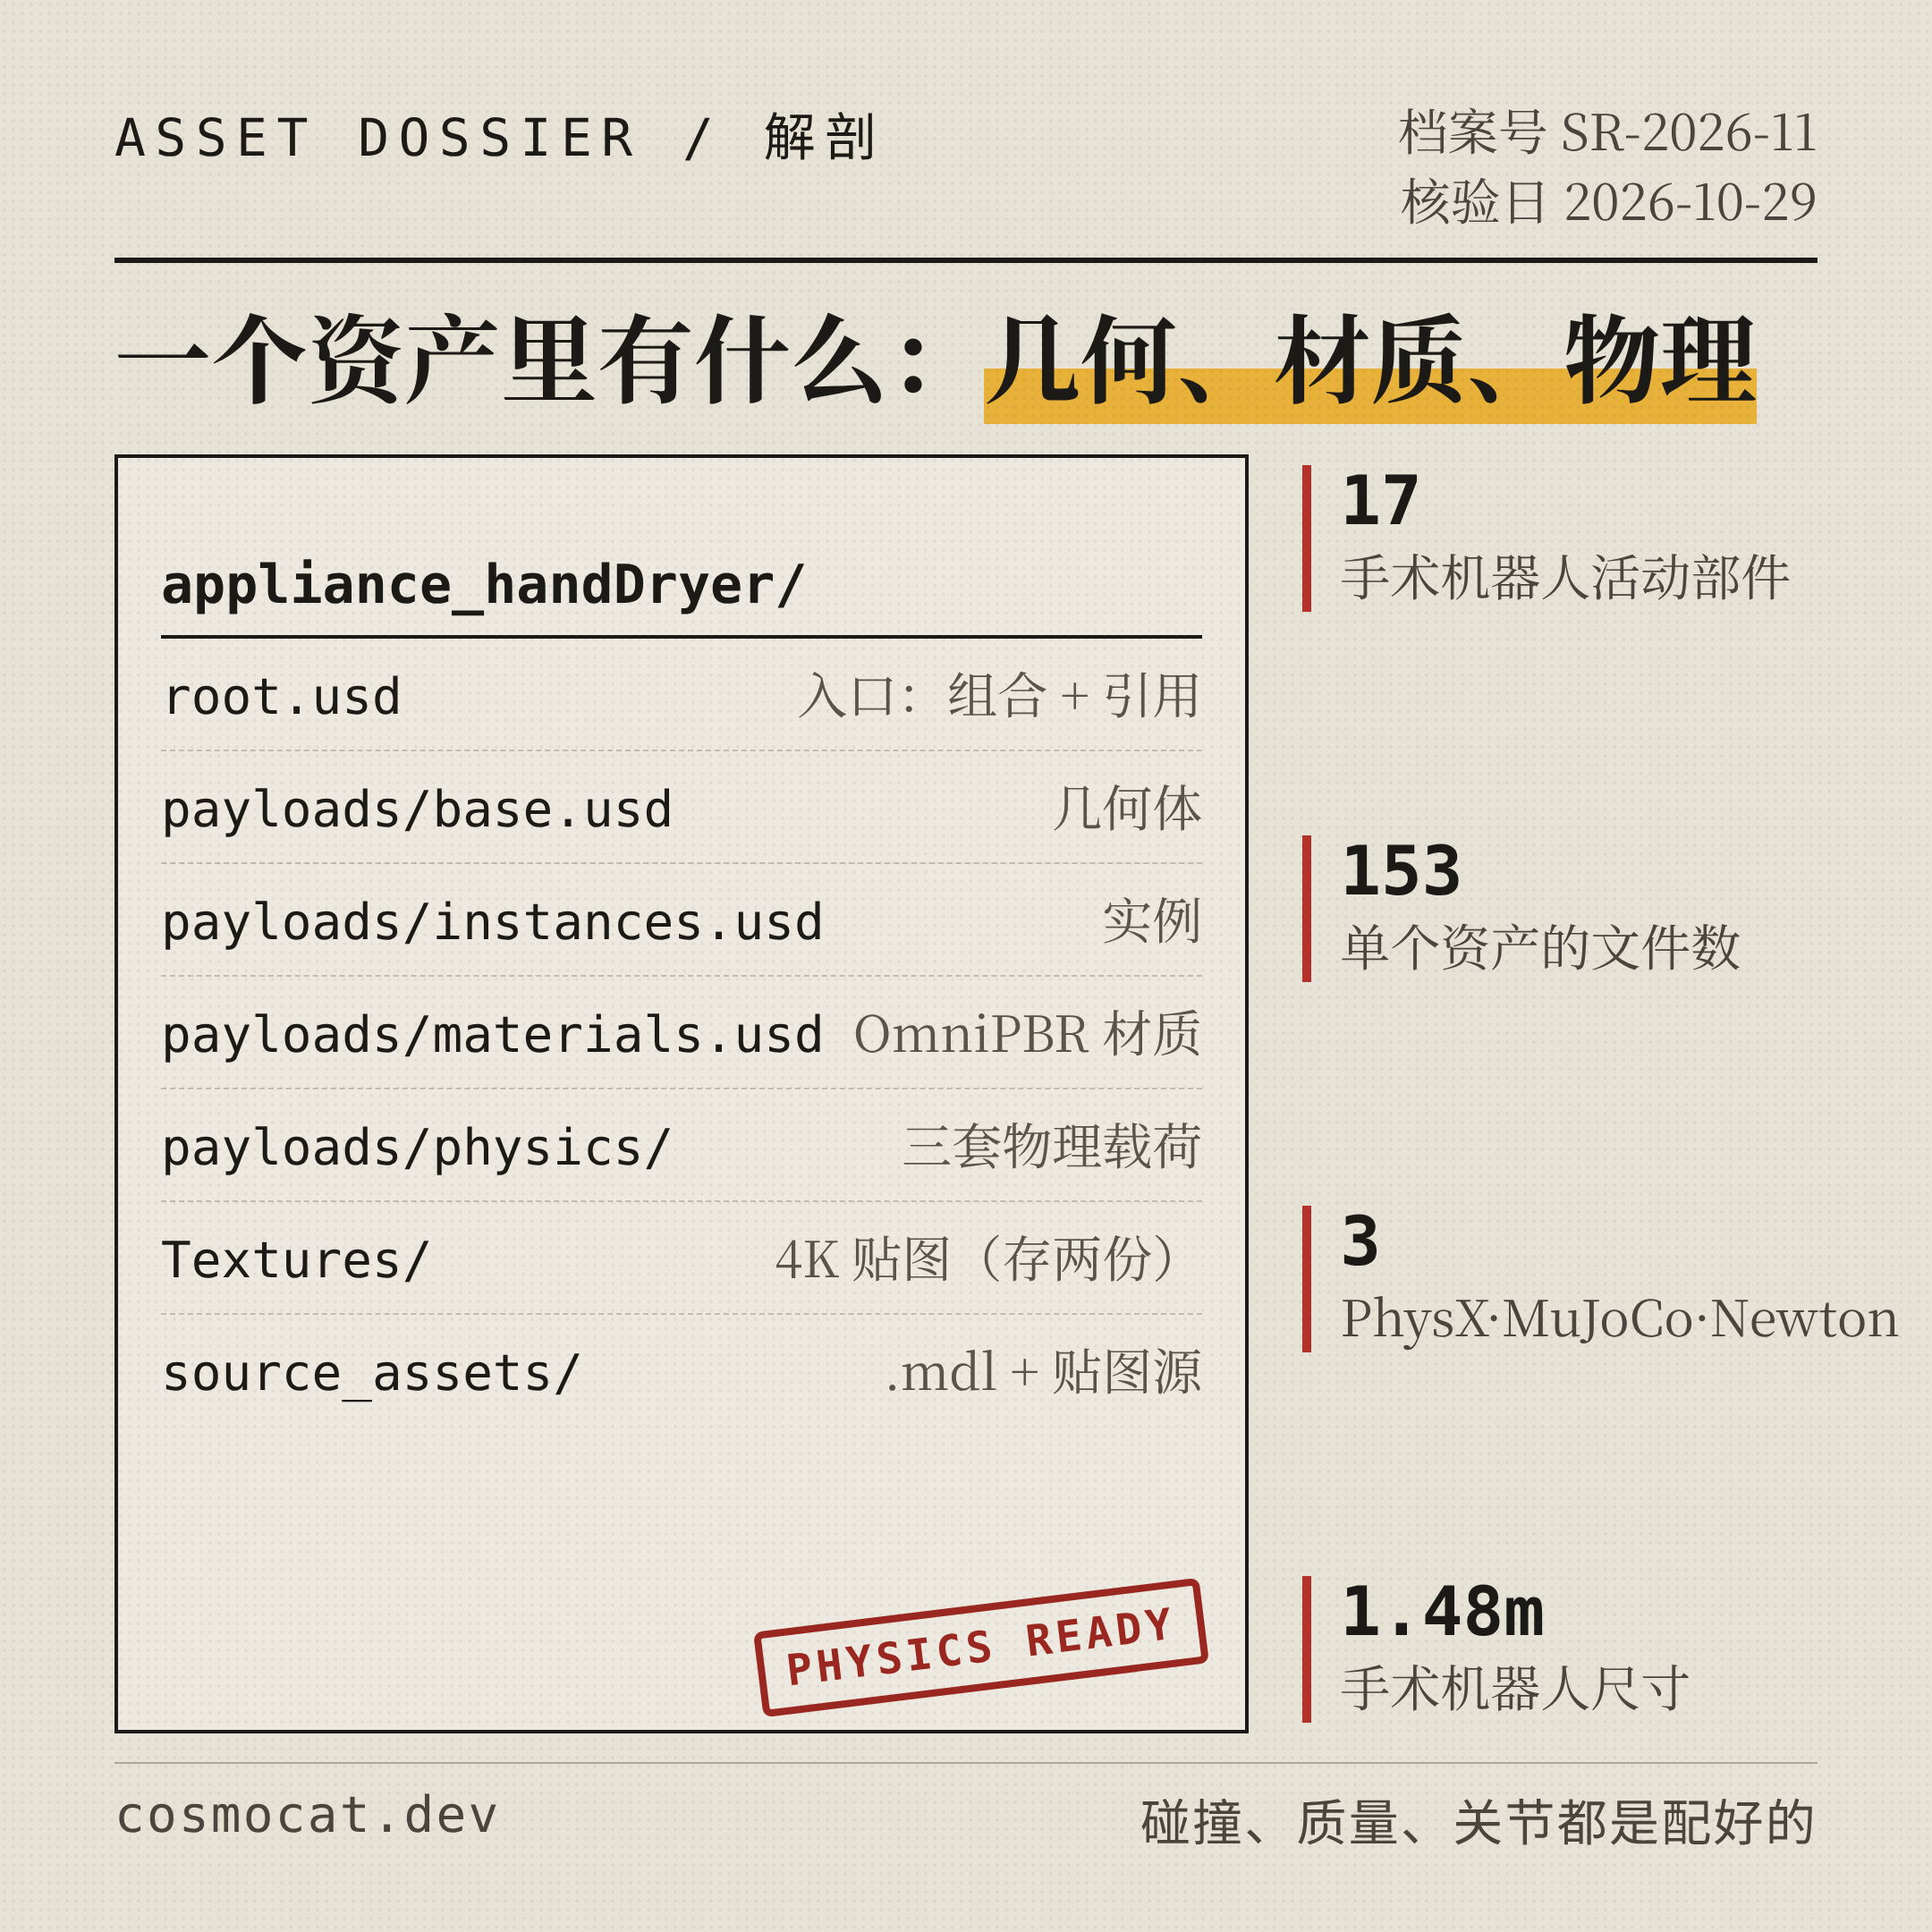
root.usd是入口,负责组合和引用;payloads/下面按用途分层:base.usd几何、instances.usd实例、materials.usd材质、physics/物理;Textures/放贴图,4K 贴图会存两份(原始 + 优化版),这也是体积大的原因之一;source_assets/保留原始.mdl和贴图源,方便二次编辑。
实测一个资产能拆出上百个文件(示例是 153 个)。所以它不是「一个模型一个文件」,而是一个可复用的资产工程。
四、四步拿到手,全程不登录
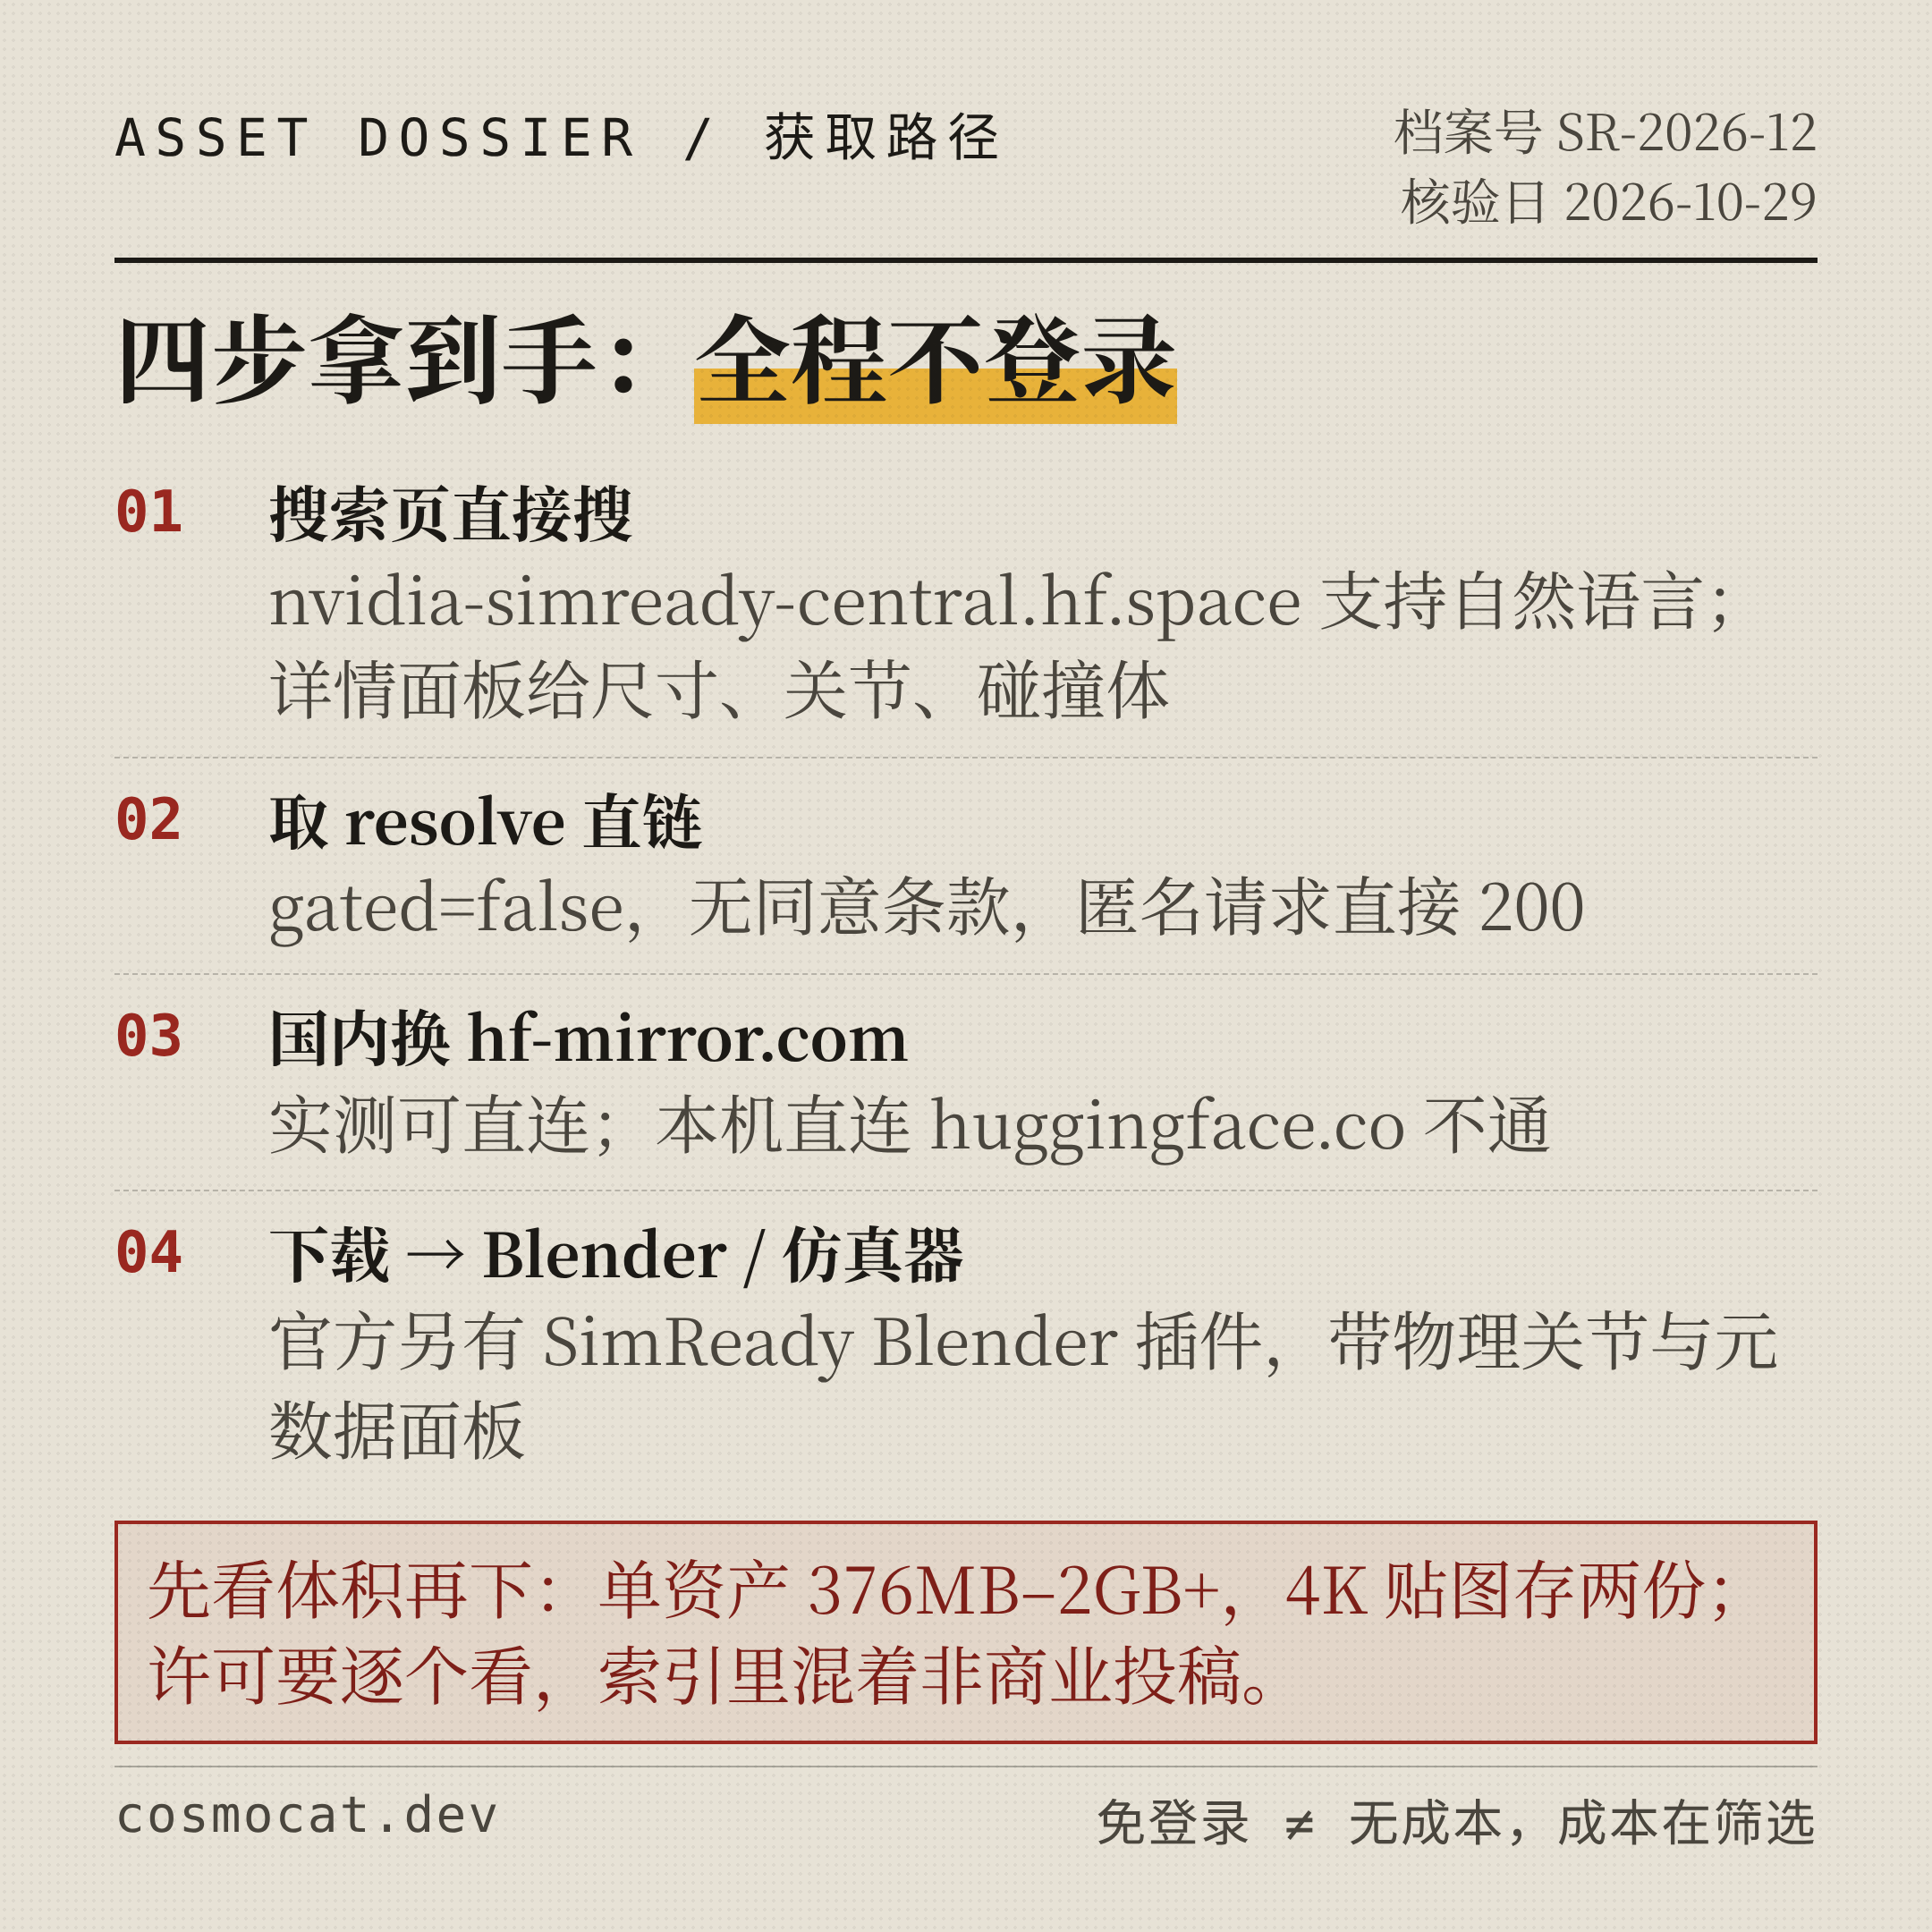
- 搜索页直接搜:
nvidia-simready-central.hf.space支持自然语言,结果卡上标着 Download size,详情面板给尺寸、关节数、碰撞体和许可证; - 取 resolve 直链:主库
gated=false,没有同意条款,匿名请求直接返回 200; - 国内换 hf-mirror.com:这一条是原文没测的空白。我实测 hf-mirror 可以直连,匿名下载 LICENSE、缩略图和 USD 文件全部成功;本机直连 huggingface.co 反而不通,和原文作者的体验一致;
- 下载后导入 Blender 或仿真器:官方另有 SimReady Blender 插件,带物理关节和元数据编辑面板。
五、本机实测:作者能跑,我这台断在哪
原作者用 Blender 5.2.2 的无头模式 usd_import 导入成功,Cycles CPU 渲染也通过(手术机器人 15 个网格,材质正常)。
我在 DGX Spark(ARM 架构)上照做,卡住了:本机 Blender 4.0.2 是 deb 解包安装的,不带 USD 导入器——没有 io_scene_usd 插件,bpy.ops.wm.usd_import 这个操作根本不存在。
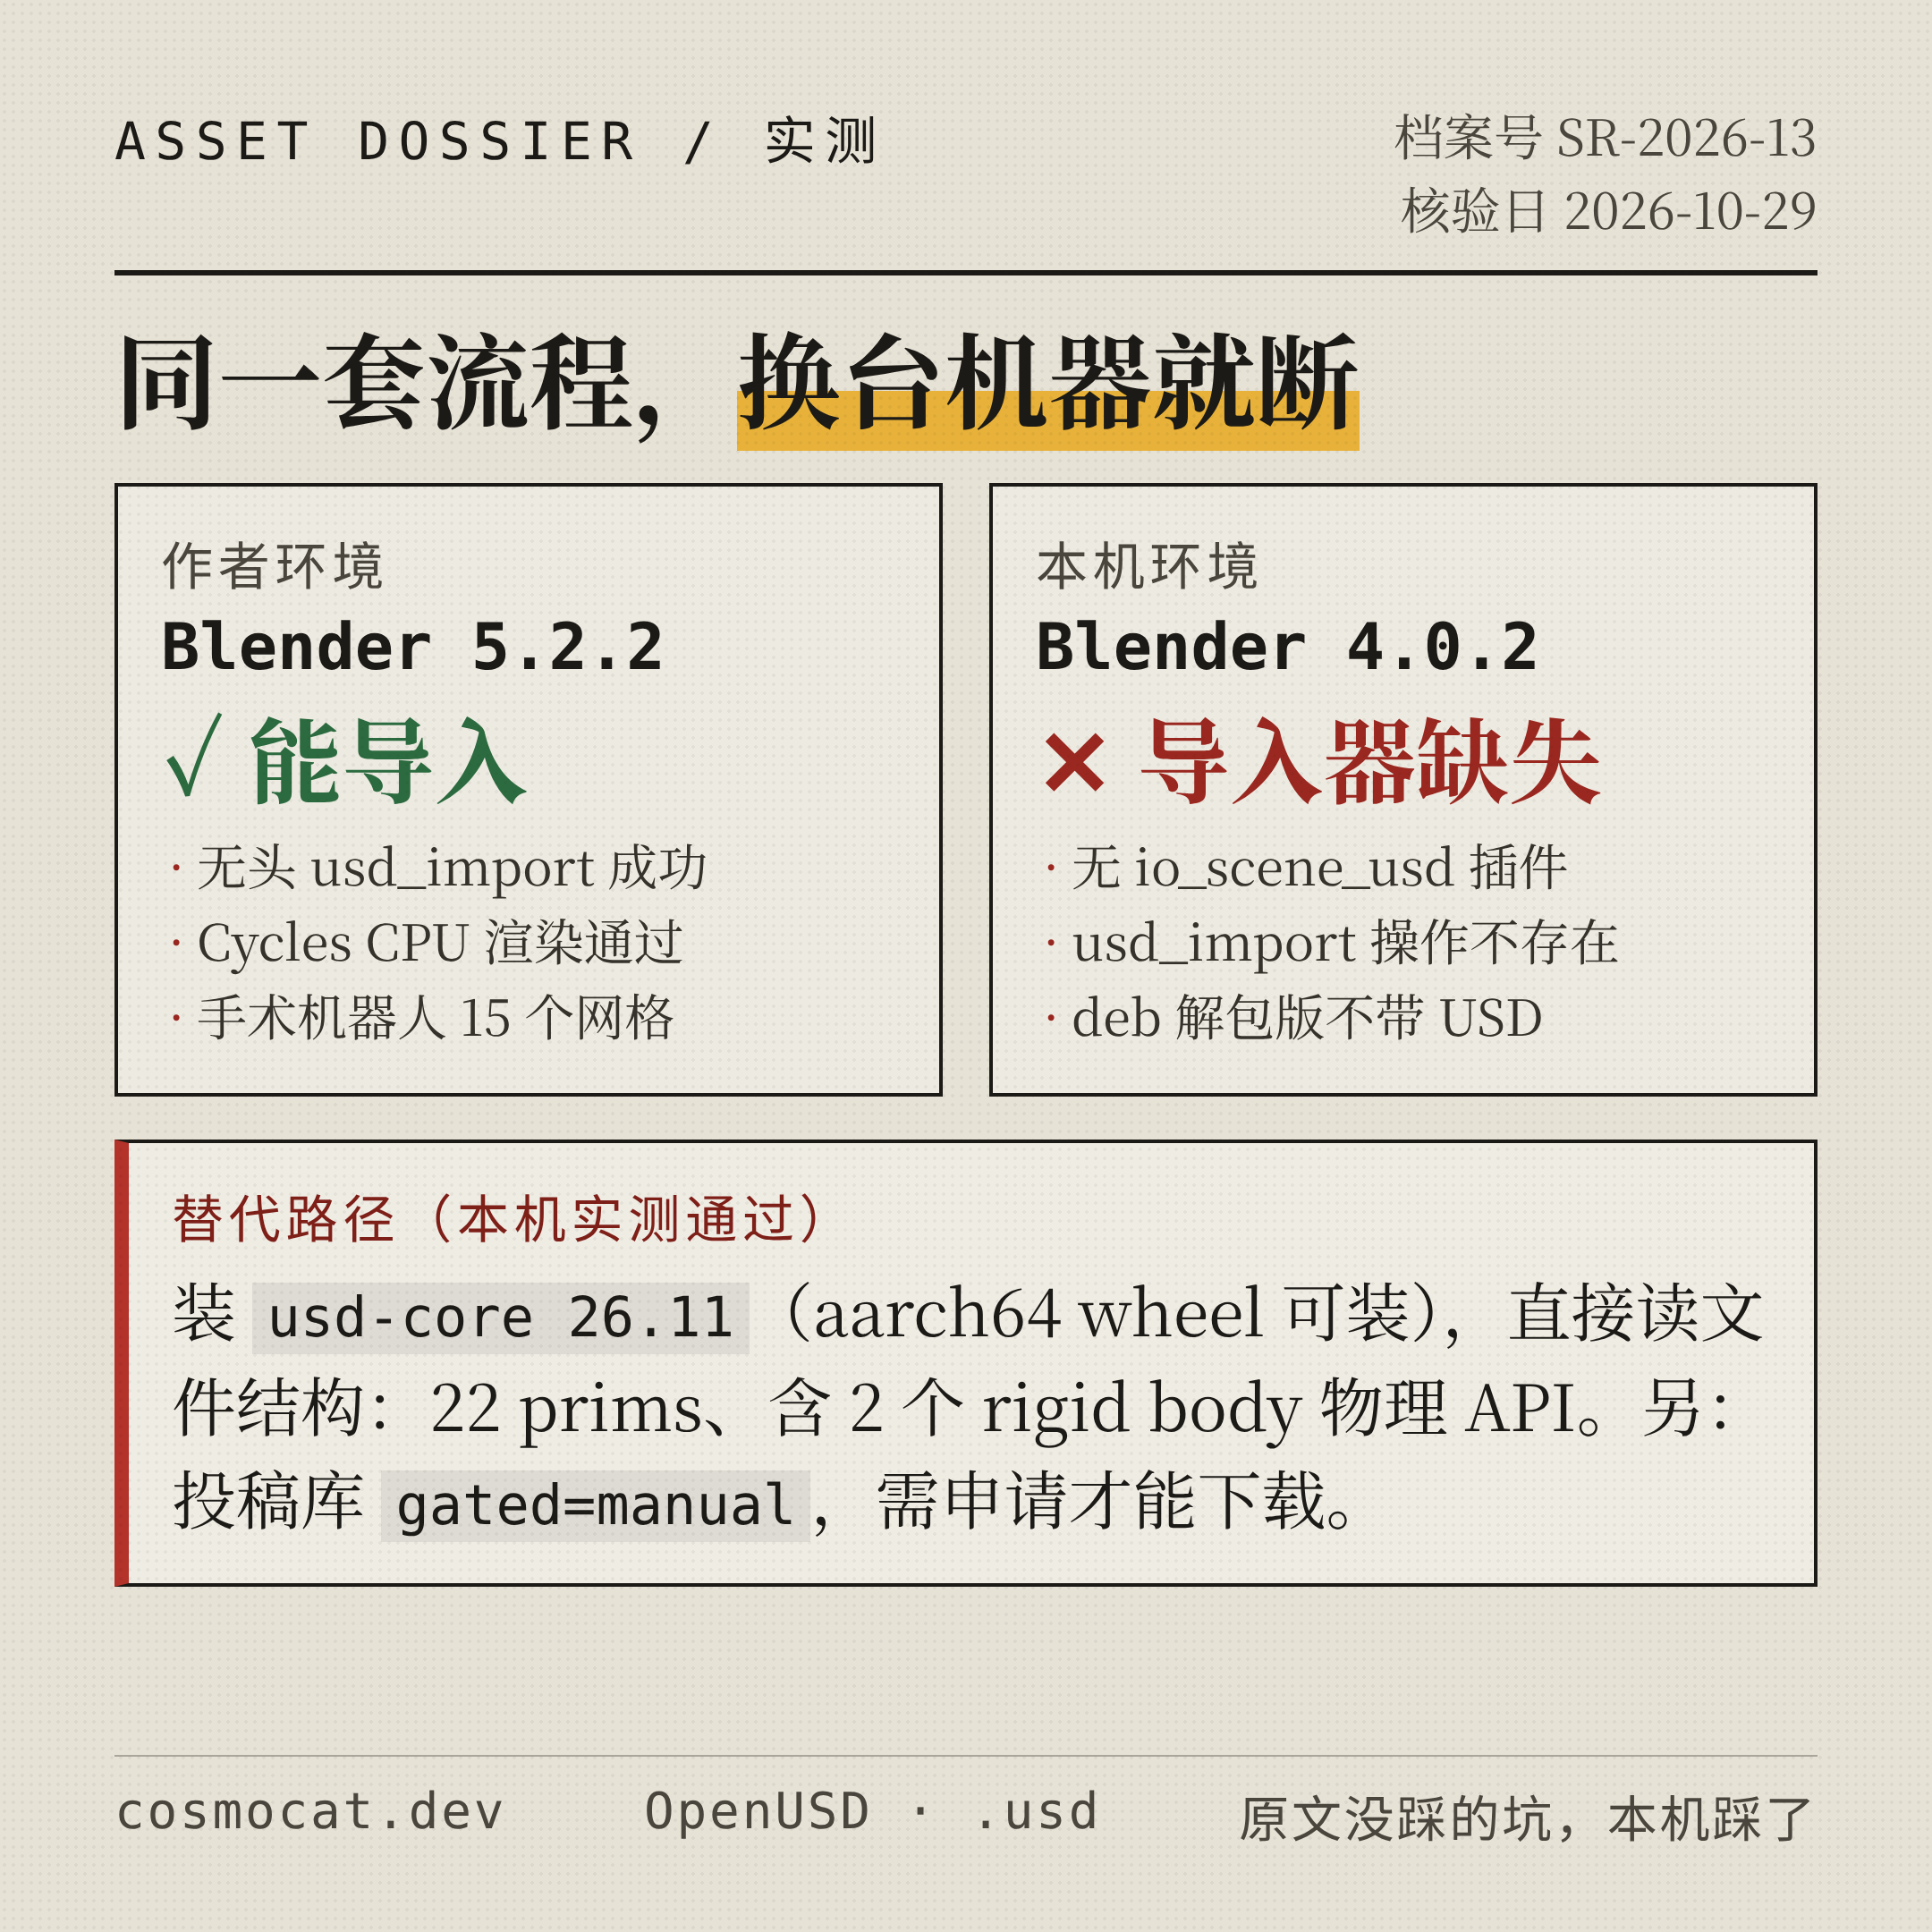
替代方案是 usd-core:aarch64 的 wheel 实测可以安装,能正常读取资产结构(示例资产 22 个 prims,含 2 个刚体的物理 API)。要渲染还是得回到带 USD 支持的 Blender 构建,但至少「读得懂文件」这一步不卡了。
这不是原文的错,而是环境差异——写「亲测可用」的时候,最好把环境写清楚,否则照抄的人会在最后一步卡住。
六、几个必须知道的边界
- 体积:单资产 376MB 到 2GB+ 很常见,先看 Download size 再点下载,别一次拖一整个分类;
- 许可:主库是 CC-BY-4.0,但许可文件散落在每个资产里,搜索页索引还混着非商业投稿——商用前逐个看一眼 LICENSE;
- 投稿库要申请:
nvidia/simready-central-library是gated=manual,需要申请 contributor 权限,不是随便能下的; - 机器人浓度口径不一:目录名口径和搜索页口径对不上,想统计「有多少机器人资产」得自己数。
七、适合谁用
- 机器人 / 具身智能:MuJoCo、PhysX 直接能用的场景道具,省掉建模和配物理的时间;
- 数字孪生 / 工厂仿真:工业设备、医疗设备都是现成的;
- 3D 内容创作:需要高模、又要能商用的素材,CC-BY 署名就行。
一句话总结:这是目前少见的「免登录 + 带物理 + 可商用」的工业资产库,值得存进书签。真正的成本是筛选和验证,不是获取。
参考链接: